AI 开始长出手脚——从荣耀 Robot Phone 到 WALL-B,具身智能跳过机器人先落地手机
Published on 2026-08-13
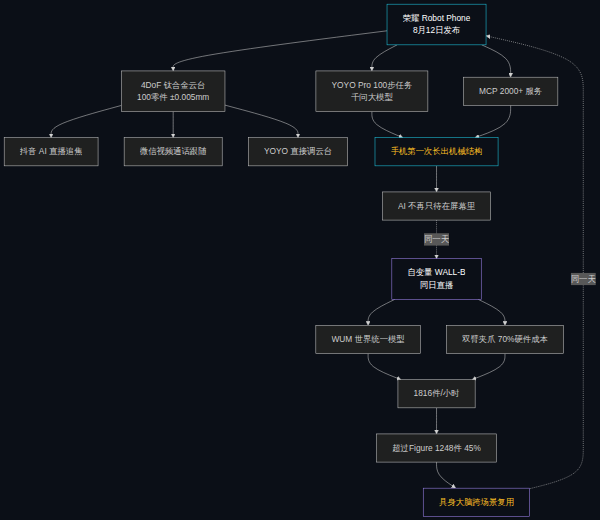
2026 年 8 月 12 日,荣耀 Robot Phone 发布与自变量 WALL-B 工业直播同日发生。前者背后多了颗会转的摄像头,后者用双臂夹爪跑出 1816 件/小时,超过 Figure AI 公开纪录 45%。两件事指向同一信号:AI 不再只待在屏幕里,硬件也不再需要长得像人。
AI 开始长出手脚——从荣耀 Robot Phone 到 WALL-B,具身智能跳过机器人先落地手机
2026 年 8 月 12 日下午,荣耀正式发布 Robot Phone;同一天,自变量机器人公开直播,把具身智能大脑 WALL-B 拉到了真实物流分拣线上。前者背后多了一颗会转的摄像头,后者用一台没装五指灵巧手的双机械臂,分拣 1816 件异形包裹,比美国 Figure AI 公开纪录高出 45%。两件事放在一起看,AI 长身体这件事,路线不是按剧本走的。
<!-- 配图:AI 长手脚的两条路径对比 -->
手机背后,多了一颗会自己找人的"脖子"
把一颗会动的摄像头塞进手机,是荣耀两年前就在准备的事。
Robot Phone 的云台有 4 个自由度(4DoF),整颗云台架构由 100 多个精密零件组成,钛合金材质,加工精度 ±0.005 mm。云台电机只有 2.6 g,体积比一些机器人灵巧手的关节电机还小。整套云台尺寸相比早期方案缩减了 65%,三轴最高控制转速 360°/s,翻转电机的扭矩密度做到 120 N·m/L(荣耀官方数据,ifanr 报道)。
翻译成人话:平时得完整藏进 9.59 mm 厚的机身里,用起来又不能慢半拍。整机重量 248 g,跟 iPhone 17 Pro Max 的 233 g 只差 15 g,里面还塞着一块 7060mAh 青海湖电池。
这颗"脖子"不只在原生相机里转。抖音"AI 直播追焦"会调它跟人走,微信视频通话里它会自己挪位置让你别走出画面,YOYO 助手一句话就能让它对着手势转过去。
AI 第一次有了一个能动的物理出口。
荣耀把这套东西叫做 Robot Phone 而不是 Magic V,是因为它对荣耀的意义不止一台新机。2025 年的阿尔法战略里,荣耀就写过未来 5 年投入 100 亿美元做 AI 终端生态;今年 MWC 上 Robot Phone 和人形机器人一起亮相;4 月还在北京亦庄机器人半程马拉松上让两条腿的机器人跑过一回。手机背后这颗云台和赛道上跑的人形机器人,形态差很远,要解的问题却有不少交集——视觉怎么感知、AI 怎么判断、机械结构怎么动。
人形机器人什么时候进普通家庭还不好说,但一颗由 AI 控制的机械结构,已经可以先装进手机,跟你一起出门。
工厂里,模型开始替代硬件
同一天晚上的另一场直播,画风完全不一样。
自变量机器人没有用 Figure AI 那种人形本体加五指灵巧手的方案,而是把双机械臂加标准夹爪搬到了真实物流分拣线上。传送带上的包裹完全是随机混的——纸盒、软袋、圆柱形快件、泡沫封装生鲜件,重量尺寸材质全不一样。1 小时连续作业,没有人工接管,最后成绩定格在 1816 件/小时,比 Figure AI 此前公开的 1248 件/小时高出 45%(量子位 8 月 12 日报道)。
更关键的是:硬件成本降了 70%。
硬件变笨了,模型变聪明了。
支撑这场实测的,是自变量自研的 WALL-B 模型。它走的是世界统一模型(WUM)架构,从底层把视觉、听觉、语言、触觉、动作接进同一个网络。和当下主流的 VLA 路线(视觉管看、语言管理解、动作管执行、模块之间数据来回倒腾)不同,WALL-B 不让数据在模块之间反复传,避免每传一次就损耗一次。

直播里 WALL-B 表现出的几个判断,直接体现这条路线的价值:面对两个叠在一起的包裹,它知道不能直接抓,先分离再分拣;遇到软袋先拨开找平整面单再翻面;碰大件切双臂协同,碰小件靠惯性翻。
这些不是预设脚本,是模型对物体物理规律的实时推理。
真正的转折点不在硬件,在调度层
把两件事串起来看,信号比单看任何一个都大。
荣耀这套 Robot Phone 的意义,不是"会转的摄像头"本身,而是操作系统现在要调度的不只是 App 和系统功能——还要调度模型、MCP 服务、以及一套能实际运动的机械结构。YOYO Pro 模式能连续跑 100 步复杂任务,是因为它现在能把抖音、微信、相机、云台、第三方 MCP 服务串成一条长链路。荣耀给自己定的目标是 2026 年接入超 2000 个 MCP 服务和 20000 个 AI 服务。